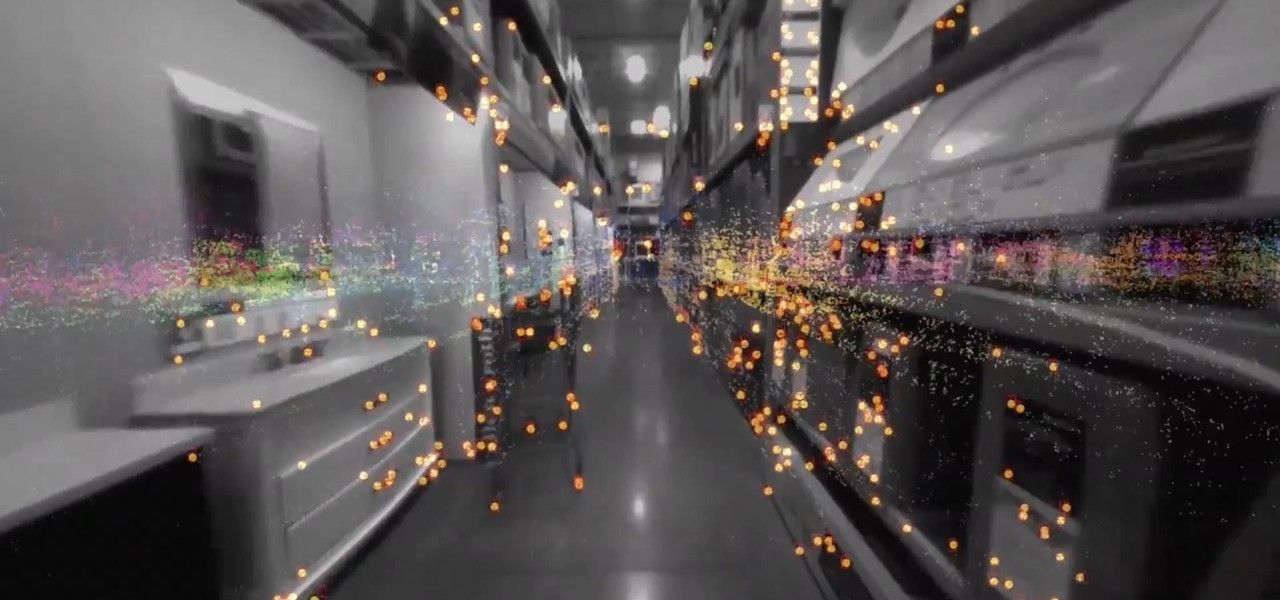
Технология одновременной локализации и картографирования, известная как SLAM (Simultaneous Localization and Mapping), переживает бум коммерческого внедрения. Этот алгоритм, который позволяет машинам автоматически ориентироваться в незнакомом пространстве без использования GPS или заранее загруженных карт, теперь массово используется в складских роботах, дронах, системах дополненной реальности и беспилотных автомобилях. Прорыв стал возможен благодаря резкому росту вычислительных мощностей и удешевлению сенсоров, что позволило обрабатывать сложные данные в режиме реального времени на обычных устройствах, включая смартфоны.
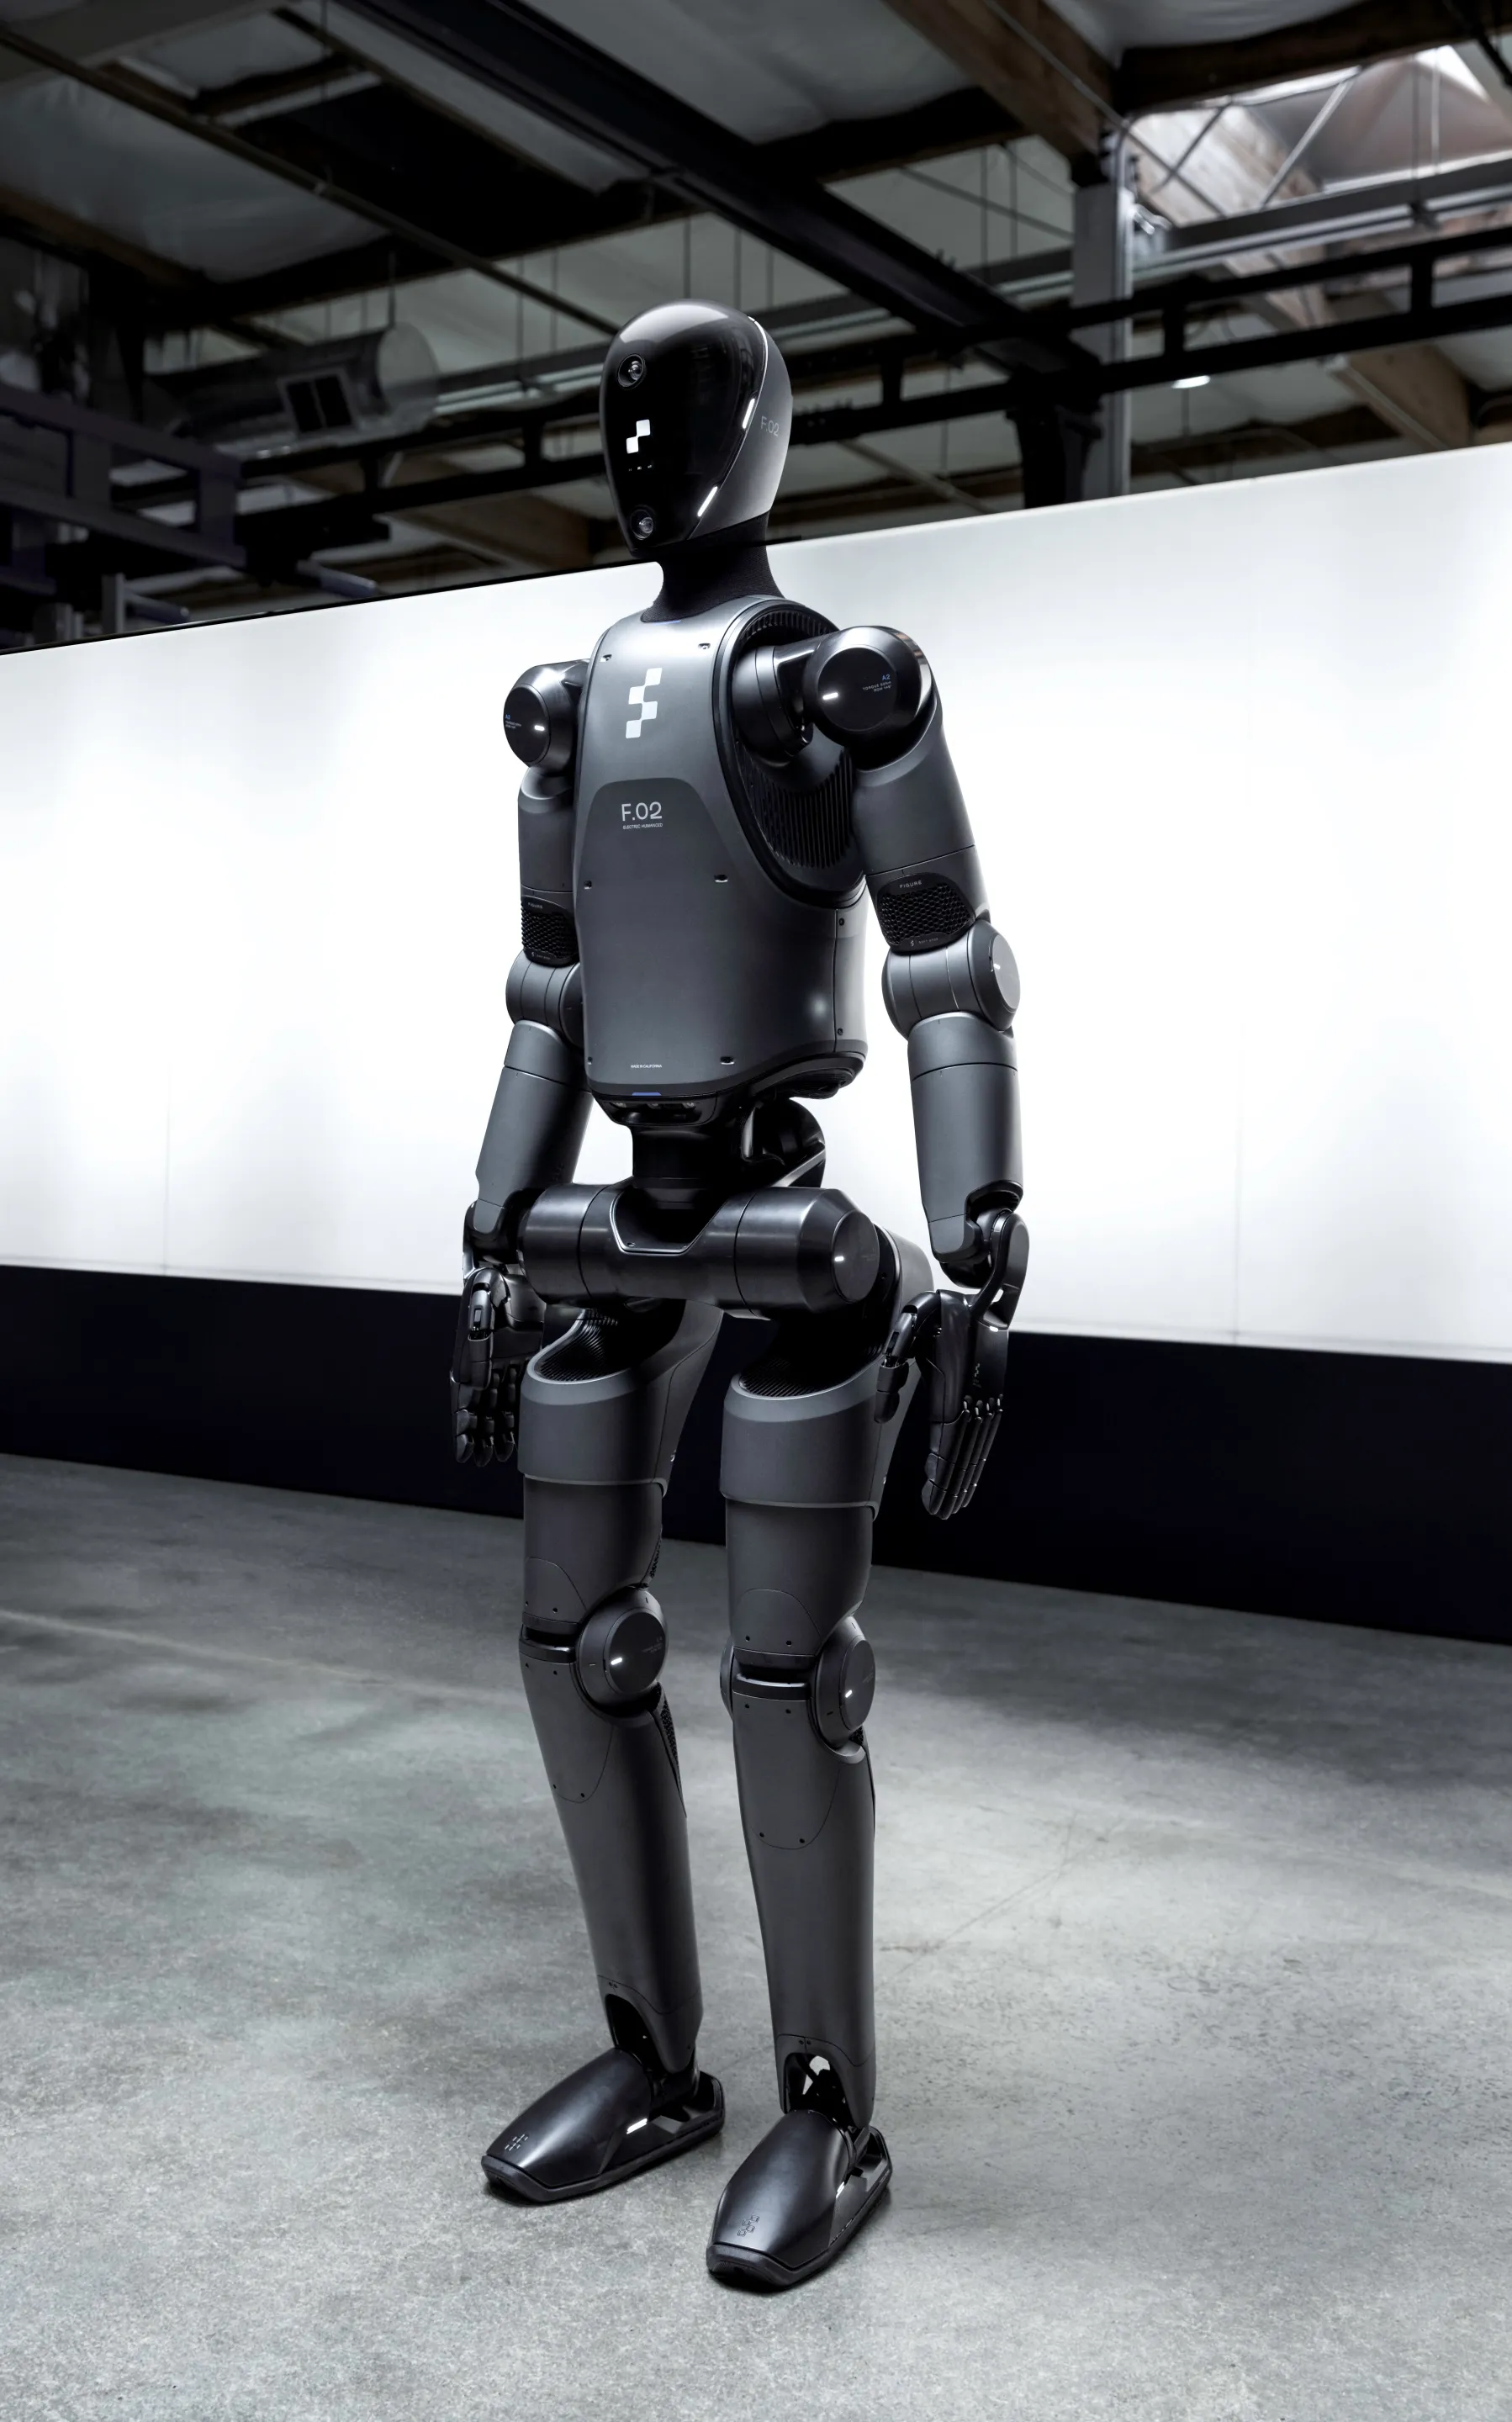
Согласно исследованию, опубликованному в журнале Science Robotics, благодаря этой системе различные типы автономных роботов научились совместно выполнять задачи без постоянного контроля человека. Беспилотные летательные аппараты, наземные роботы и автономные надводные платформы успешно взаимодействуют в естественной среде — городских районах и на открытых пространствах. Мощные бортовые компьютеры обрабатывают информацию прямо на месте, уменьшая зависимость от интернета и ускоряя принятие решений. Программы для моделирования позволяют тестировать алгоритмы перед использованием на реальных устройствах. Машинное обучение помогает системам адаптироваться к новым условиям на основе предыдущего опыта.
Принцип работы SLAM основан на последовательной обработке данных, поступающих от одного или нескольких датчиков. В качестве источников информации обычно используются оптические камеры (визуальный SLAM, vSLAM), лидары (LiDAR-based SLAM), радары и инерциальные измерительные системы (IMU). Алгоритм выполняет несколько ключевых операций: извлекает из сырых данных характерные особенности, такие как углы или контуры объектов; сопоставляет эти особенности между последовательными кадрами или сканами; на основе их смещения оценивает перемещение самой платформы (одометрию). Полученная траектория движения используется для постепенного построения и постоянной коррекции карты, которая может быть представлена в виде облака точек, воксельной сетки или графа занятости.
Развитие SLAM-алгоритмов напрямую связано с прогрессом в области сенсоров и вычислительной техники. Современные исследования сосредоточены на повышении выносливости и точности систем. Основные направления включают разработку методов для работы в слабо текстурированных и динамически меняющихся средах, создание семантических SLAM-систем, которые интегрируют распознавание и классификацию объектов в процесс картографирования, а также повышение эффективности алгоритмов для их работы на мобильных устройствах с ограниченными вычислительными ресурсами. Согласно прогнозу эксперта в области XR-решений Андрея Баранчикова, алгоритмы могут быть усовершенствованы за счет внедрения анализа данных искусственным интеллектом.
Стандартизация и верификация SLAM-алгоритмов остается актуальной проблемой. Разрабатываются специализированные метрики для оценки точности, вычислительной эффективности и робастности, включая ATE (Absolute Trajectory Error), RPE (Relative Pose Error) и критерии оценки качества карт. Создаются эталонные датасеты (KITTI, EuRoC, TUM RGB-D) с мультисенсорной регистрацией данных для сравнительного анализа алгоритмов.
Научный обозреватель в области медицины и биологии. Моя задача — находить, анализировать и интерпретировать новейшие научные исследования, делая их понятными и доступными для широкой аудитории. С помощью критического анализа я отделяю значимые открытия от шума, объясняю сложные механизмы заболеваний, новые методы лечения и биологические открытия.